実験名
海底パイプラインのフリースパン(懸垂区間)振動の検出試験
研究方向
パイプラインのフリースパン診断
実験内容
信号源、パワーアンプ、加振器でパイプを加振し、海流の洗掘作用によって生じる海底パイプラインの振動を模擬します。その振動をパイプライン検出器で検出します。
実験目的
海流による励振と同様の振動をパイプに発生させ、その振動を管内検出器で検出します。
使用機器
信号源
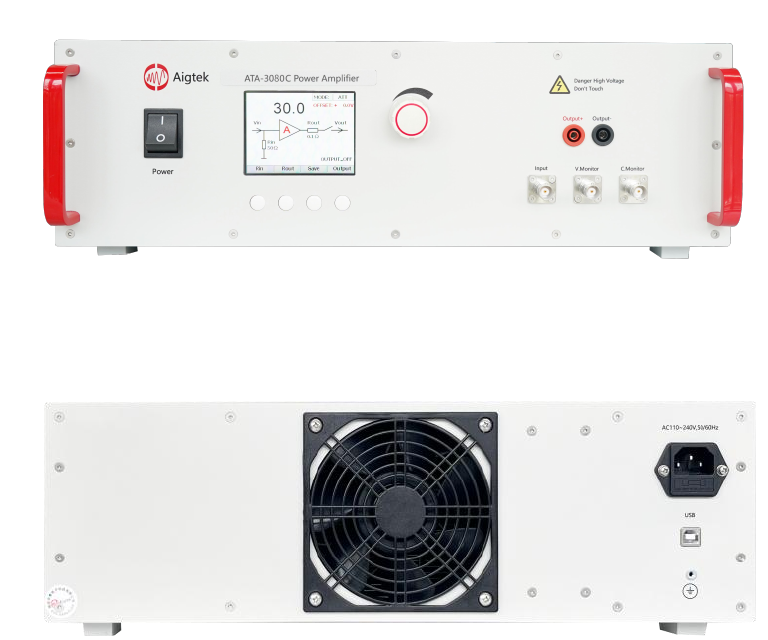
パワーアンプ ATA-3080
加振器
パイプ
実験手順
パイプの一端からブロワで送風し、管内の球を前方へ押し出します。実際の現場のパイプと同じように球を定常状態に保つため、風の力を制御する必要があります。
ブロワの電源電圧を連続的に調整して風速を連続制御します。球が静止状態から一定速度に達するまでは加速過程となるため、加振パイプの上流にバッファパイプを接続し、球が加振パイプに入る前に加速を終えて一定速度で転がる定常状態に達するようにします。
2本のパイプの間は柔軟なゴムで接続し、バッファパイプが加振パイプの振動に干渉しないようにします。加振パイプの両端は固定支持とし、実際の懸垂状態にある海底横断パイプラインを模擬します。
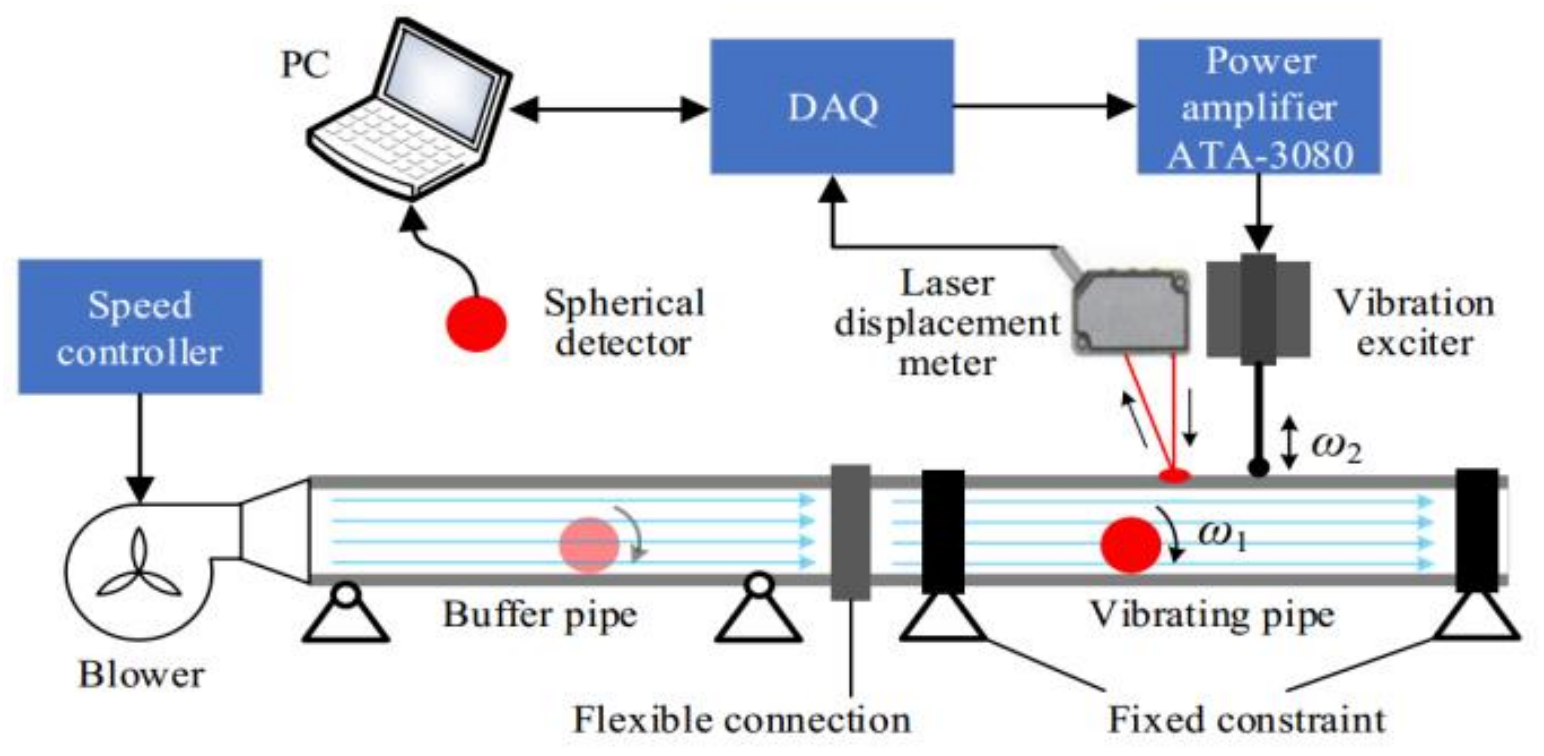
コンピュータでデータ収集カードを制御して励振信号を生成し、パワーアンプで増幅して加振器に送ります。加振パイプは鉛直方向に振動します。
海底では海流は海底面と平行に流れ、渦励振(VIV)の方向は海流の方向と垂直になることを考慮し、パイプに加える励振は鉛直方向とします。レーザ変位センサでパイプの振動変位をリアルタイムに測定し、参照値とします。
3D プリント技術で直径50mmの光硬化性樹脂製の球殻を作製し、内部に3軸加速度センサを固定する構造を設けました。加速度センサは小型リチウム電池で給電します。
球の内部に鋼製の円柱を2本追加して質量分布を調整し、慣性モーメントの大きい軸のまわりで球が安定して回転するようにします。検出終了後に球を取り出してコンピュータに接続し、データをダウンロードして、加速度信号のオフライン処理によりパイプの振動を識別します。
実験結果
下図(e)は元の加速度信号の3成分の二乗和、図(f)は直流オフセットを除去した加速度の3成分の二乗和です。
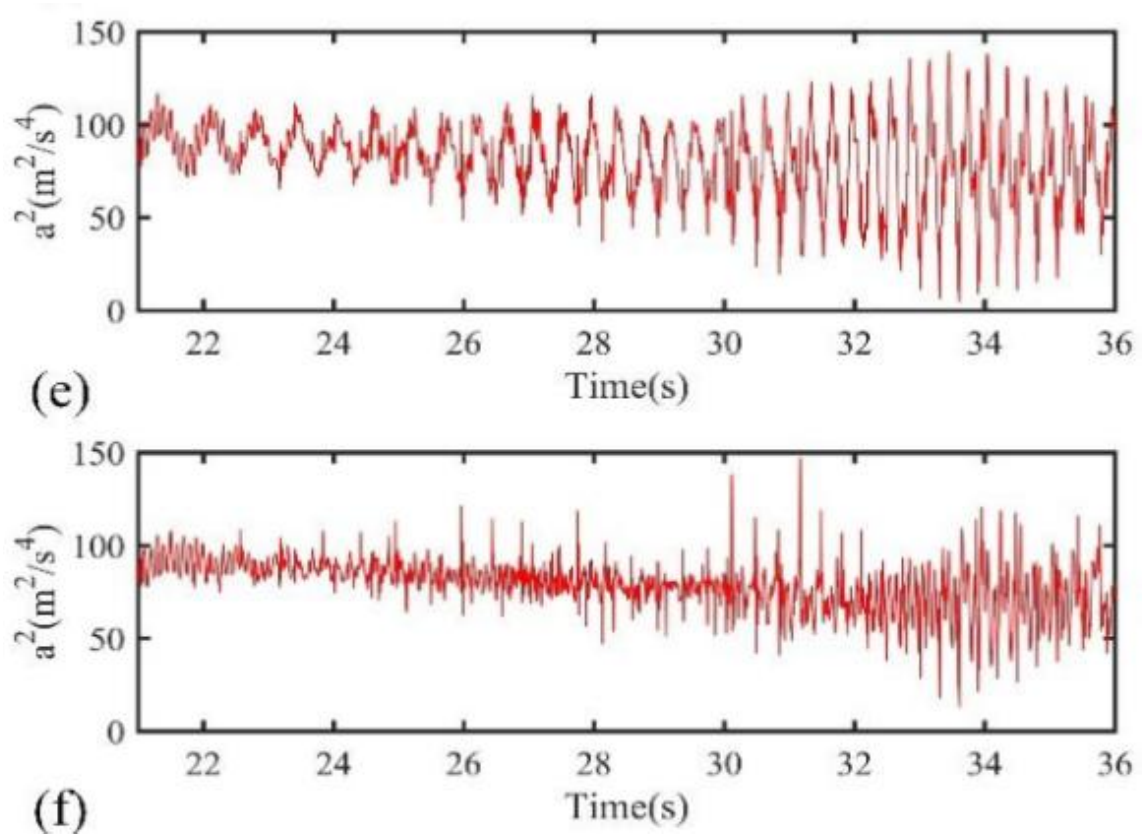
直流成分を除去する前の a² には、球の回転を表す強い低周波情報と、その他の高周波情報が含まれていることがわかります。直流成分を除去すると a² は ã² となり、これは向心加速度を除去したことに相当し、f1 に関連する低周波情報は消えます。ã² にはパイプの振動を表す強い高周波情報が含まれており、パイプ振動の識別に有利です。
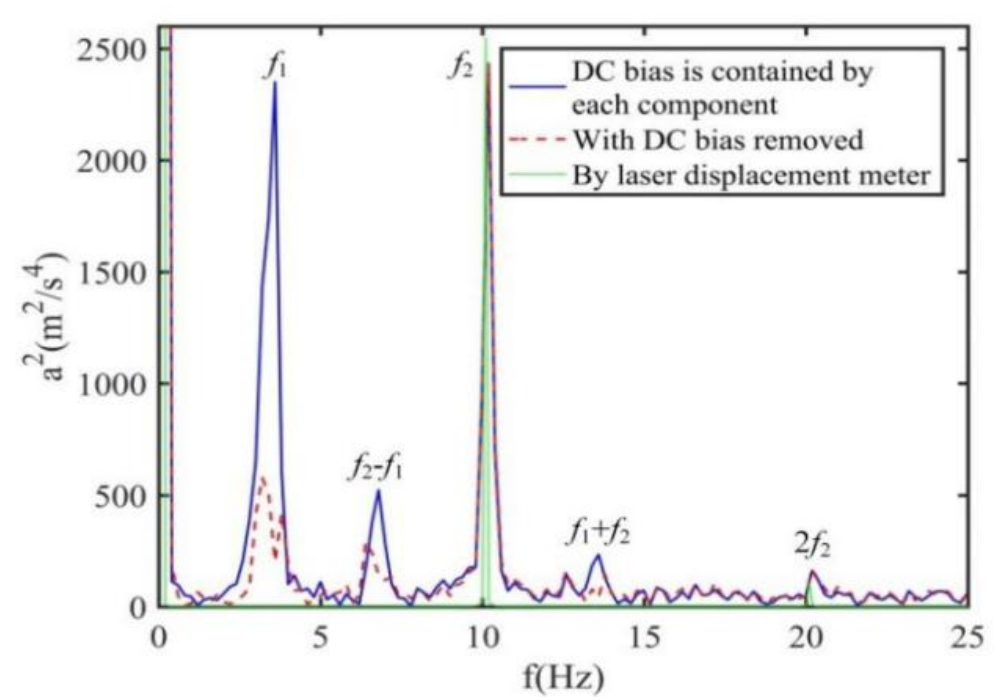
パイプの振幅が大きい場合、a² の周波数領域には5つのピークが現れます。球の転がり周波数 f1 を表すピークは、他のパイプ区間のデータを用いれば容易に識別できます。振動していない他のパイプ区間で球が測定した加速度信号には f1 成分しか含まれないためです。残りの4つのピークは 2f2、f2、f2 + f1、f2 − f1 に対応します。f2 以外の3つのピークの振幅は多くの要因に左右され、f2 の振幅に近づいたり、上回ったりすることもあるため、どのピークが f2 かを判別できません。加速度の各成分から直流成分を除去して ã² を求めると、f2 + f1 と f2 − f1 の振幅が弱まり、f2 と 2f2 のピークだけを残すことができます。
下の周波数領域の曲線のうち、赤い曲線は直流成分を除去した加速度成分から、青い曲線は元の加速度成分から計算したものです。直流成分を除去すると f1 に関連するピークは大きく弱まる一方、f2 と 2f2 は除去の前後でほとんど変わりません。これにより f2 と 2f2 に対応するピークを容易に特定でき、f2 の値が得られます。パイプの振幅が十分に大きければ 2f2 も明瞭に現れるため、2倍の周波数関係からさらに確認できます。
アンプの役割
励振信号を増幅して加振器に供給します。
ATA-3080C の仕様
項目 | 仕様 |
|---|---|
チャンネル数 | 1チャンネル |
出力方式 | 差動出力 |
帯域幅(-3dB) | DC~120kHz |
最大出力電圧 | 160Vp-p(±80Vp) |
最大出力電流 | 10Ap |
最大出力電力 | 800Wp |
電圧利得 | x0~60(0.1ステップ) |
負荷 RL | ≥15.9Ω |
出力抵抗 | 0.5Ω / 100Ω |
スルーレート | 42.6V/μs |