概要
オシロスコープ用プローブには多くの種類があり、高電圧差動プローブはその一つとして、スイッチング電源の分野で広く使われています。本稿では、差動信号とは何か、差動信号の測定方法、高電圧差動プローブの原理と重要な指標を説明し、主要指標であるCMRRに焦点を当てた事例分析を紹介します。
差動信号とは
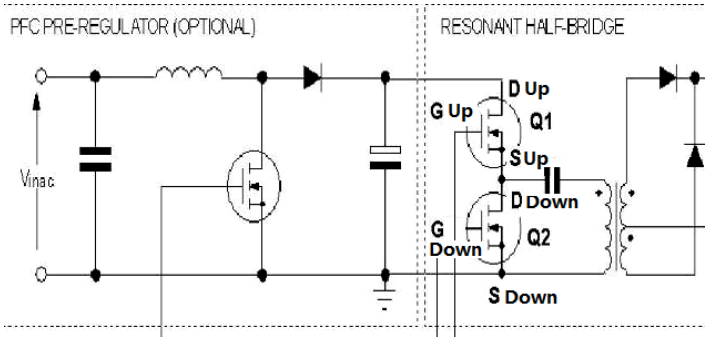
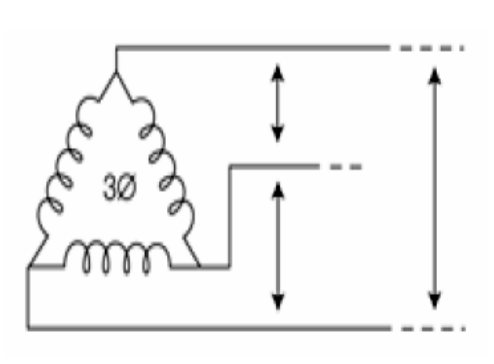
差動プローブの話に入る前に、まず差動信号について説明します。差動信号とは、グランドではなく互いを基準とする信号です。たとえば図1は、スイッチング電源のハーフブリッジにおける上下のスイッチMOSFET(Q1、Q2)の電圧信号を示しています。図2は多相電源システムの電圧信号を示しています。これらの信号は、いずれも本質的にグランドからフローティングしています。
差動信号の測定方法
差動信号の一般的な測定方法を以下に示します。
2本のプローブで測定し、オシロスコープの演算機能で計算する方法
図3を参照してください。
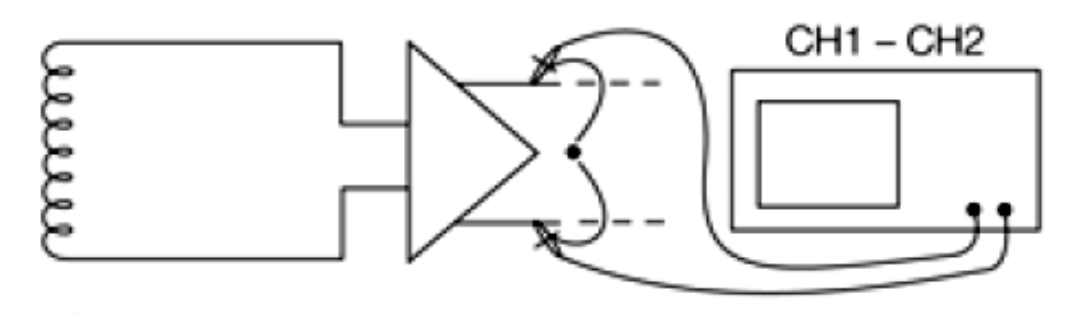
2本のプローブで2つのシングルエンド測定を行う方法は一般的ですが、差動測定としては最も望ましくない方法でもあります。グランド基準の信号を測定し、オシロスコープの演算機能(信号A − 信号B)を使うことで差動信号を測定できます。信号が低周波で、振幅がノイズを十分に上回る大きさであれば、この方法を適用できます。
しかし、2つのシングルエンド測定を組み合わせると、いくつかの潜在的な問題が生じます。一つは、各プローブがオシロスコープまでそれぞれ独立した信号経路を持つため、2つの経路間の遅延差によって2つの信号に時間ずれが生じることです。高速信号では、このずれが差動信号の振幅誤差とタイミング誤差の原因になります。もう一つは、十分なコモンモードノイズ抑圧が得られないことです。実際の回路には、近くにあるクロックラインの2本の信号線に起因するノイズや、蛍光灯などの外部ノイズ源など、多くのコモンモードノイズ源があります。周波数が高くなるにつれ、シングルエンドのCMRR性能は急速に悪化します。コモンモード妨害が残ると、実際より大きなノイズが信号に乗って見えることになります。
オシロスコープのフローティング測定
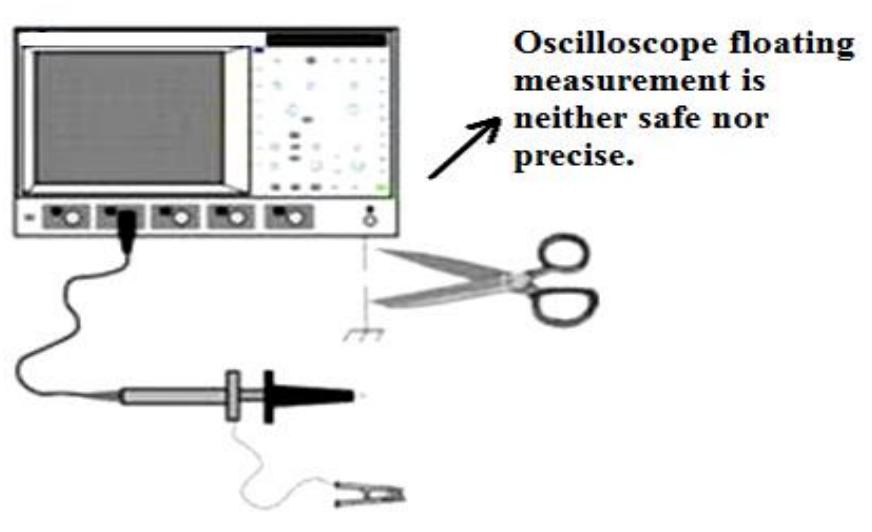
現在もよく見られる誤ったフローティング測定の方法は、標準的な3ピンACコンセントのアース線を切り離したり、絶縁トランスで中性線とアース線の接続を切ったりするものです。こうしてオシロスコープを保護接地線からフローティングさせ(図4)、接地ループの影響を減らそうとします。
しかしこの方法は実際には成り立ちません。建物の配線では中性線が接地と接続されている場合があり、安全な測定方法ではないためです。さらに、労働安全衛生の規則に違反し、測定結果も良くありません。また、オシロスコープをフローティングにすると大きな寄生容量が生じ、フローティング測定が発振によって損なわれ、測定波形が大きくひずみます。要するに、オシロスコープのフローティング測定は、DUTを破壊したりオシロスコープを損傷したりしやすく、人体に危険を及ぼすおそれがあるうえ、誤差の多い不正確な結果しか得られません。
差動測定
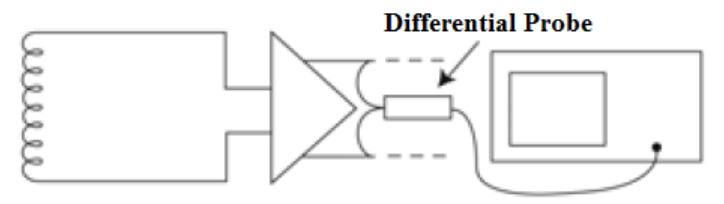
フローティング測定の最適な解決策は、CMRRの高い差動プローブを使用することです。2つの入力端子のいずれにも接地の問題がなく、2経路の入力信号の差動演算はプローブ先端側ですでに行われるため、オシロスコープのチャンネルに伝送される信号はすでに差動電圧になっています。そのため図5のように、3ピンコンセントの接地を切り離すことなく、オシロスコープで安全にフローティング測定ができます。
差動プローブ
差動プローブの原理
差動プローブの主な原理図を以下に示します。
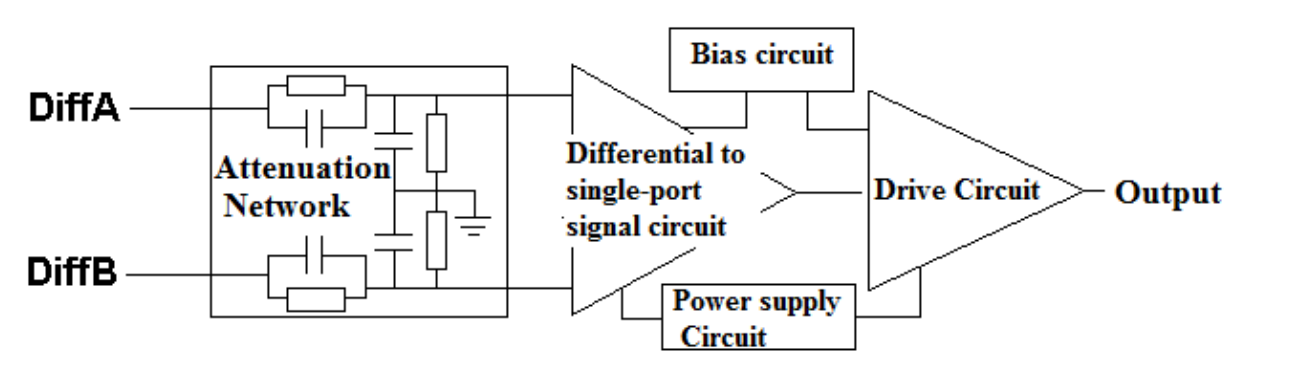
差動プローブは、減衰回路、差動信号からシングルエンド信号への変換出力、電源回路、バイアス回路、駆動回路で構成されています。
差動プローブの種類
差動プローブには一般に2つの種類があります。一つは低電圧信号用で、高速デジタル回路で比較的よく使われます。このタイプの測定電圧振幅は通常±8Vで、帯域幅は通常1GHz以上です。もう一つは高電圧測定用で、測定電圧はkVオーダーであり、スイッチング電源の測定でよく使われます。このタイプは高電圧差動プローブと呼ばれ、帯域幅は通常20MHz〜100MHzの範囲です。
高電圧差動プローブの用途
高電圧差動プローブは、フローティング系の測定に主眼を置いています。電源システムの試験では、三相電源の線間や線と中性線間の相対的な電圧差を測定することが常に求められます。多くのユーザーがシングルエンドプローブで2点の電圧を直接測定しようとして、プローブを壊してしまいます。
その理由は、ほとんどのオシロスコープの信号コモン端子が保護接地系、いわゆる「グランド」に接続されているためです。このとき、オシロスコープに出入りするすべての信号は共通の接続点を共有します。この共通接続点は通常、AC電源機器の3本目の接地線を通じて接地されたオシロスコープの筐体であり、プローブのグランドを測定点に接続することになります。この状態でシングルエンドプローブを使うと、プローブのグランドが電源ラインと接続されて短絡を起こします。そのため、フローティング測定には差動プローブが必要です。
差動プローブの3つの重要な指標
帯域幅(共通)
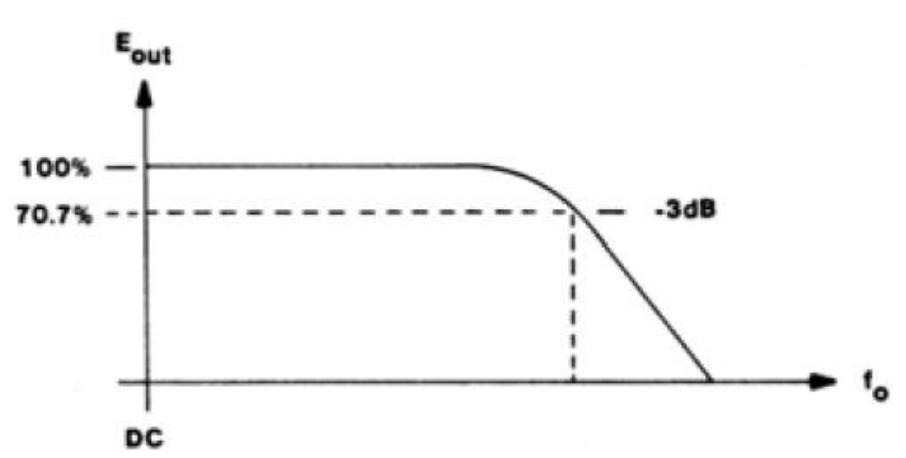
すべてのプローブには帯域幅があります。プローブの帯域幅は、プローブの応答によって出力振幅が70.7%(−3dB)に低下する周波数と定義されます(図6参照)。
オシロスコープとプローブを選ぶ際には、帯域幅がさまざまな面で測定確度に影響することを知っておく必要があります。振幅測定では、正弦波の周波数が帯域幅の上限に近づくと、正弦波の振幅が低下します。帯域幅の上限では、正弦波の振幅は実際の振幅の70.7%として測定されます。したがって、振幅の測定確度を最大限に高めるには、測定予定の最高周波数より数倍高い帯域幅を持つオシロスコープとプローブを選ぶ必要があります。
この結論は立ち上がり時間と立ち下がり時間の測定にも当てはまります。波形の遷移エッジ(パルスや方形波のエッジなど)は高周波成分で構成されています。帯域幅の制限によってこれらの高周波成分が減衰するため、表示される遷移は実際の遷移速度より遅くなります。立ち上がり時間と立ち下がり時間を正確に測定するには、測定系がそれらを形成する高周波成分を保持できるだけの十分な帯域幅を持っている必要があります。一般に、測定系の立ち上がり時間で考える場合、系の立ち上がり時間は測定対象の2倍とする必要があります。スイッチング電源の分野では、通常50MHzの帯域幅があれば十分です。
CMRR
CMRRは、差動測定において、2つの測定点のコモンモード信号を差動プローブが抑圧する能力と定義されます。差動プローブの最も重要な指標であり、次の式で表されます。
CMRR = |Ad / Ac|
ここで、Adは差動信号の電圧利得、Acはコモンモード信号の電圧利得です。理想的にはAdが大きくAcがゼロで、CMRRは無限大になります。しかし実際の測定では、CMRRは10000:1あれば十分です。これは、5Vのコモンモード入力信号が抑圧され、出力が0.5mVになることを意味します。
CMRRは周波数が高くなるにつれて低下するため、CMRRを規定する周波数はCMRRの値と同じくらい重要です。フルブリッジ回路やハーフブリッジ回路のハイサイドFETの駆動波形を測定する際には、CMRRが特に重要になります。これはこの種の信号を測定する際の、高電圧差動プローブにとっての難しさでもあります。図1に示すように、ハイサイドFETのGS駆動電圧は比較的小さい一方で、コモンモード電圧は高くなります。そのため、この点の波形を測定するには差動プローブに高いCMRRが求められます。これについては後で例を示します。
ひずみ
ひずみとは、期待される入力信号の応答や理想応答に対するあらゆる振幅誤差と定義されます。実際には、ひずみは高速な波形遷移の際に生じることが多く、いわゆる「減衰振動(リンギング)」として現れます。差動プローブの2本の差動入力リードは長く、通常30cmあります。そのため、この指標の設計が不十分な差動プローブでは、測定信号がひずみやすくなります。メーカーによって差動プローブの測定結果が異なり、大きく食い違うこともありますが、この指標がその理由の一つです。
もちろん、差動プローブには入力インピーダンス、入力容量、確度、減衰比などの指標もありますが、これらはメーカー間で大きな差がないため、個別には取り上げません。
事例分析:高電圧差動プローブのCMRR指標
以下の事例分析では、差動プローブのCMRR指標を簡単に測定する方法について、基本的な理解を得ることができます。
試験環境
項目 | 使用機器 |
|---|---|
オシロスコープ | TEK MSO3034 |
プローブ | TEK P5205A(1300V/100MHz)、比較用に知用 DP6150A(1500V/100MHz) |
スイッチング電源 | 一般的な200Wスイッチング電源 |
CMRRの簡単な確認方法
差動プローブの赤と黒のクリップを短絡し、ハイサイドの駆動FETのG端子に接続します。理論上は差動プローブの出力はゼロになりますが、実際にはそうなりません。測定点にはグランドに対して大きなコモンモード電圧がかかっており(使用した電源電圧は約400V)、差動プローブのCMRRには限りがあるため、出力が現れます。出力が大きいほど、その差動プローブのCMRRは劣っていることになります。
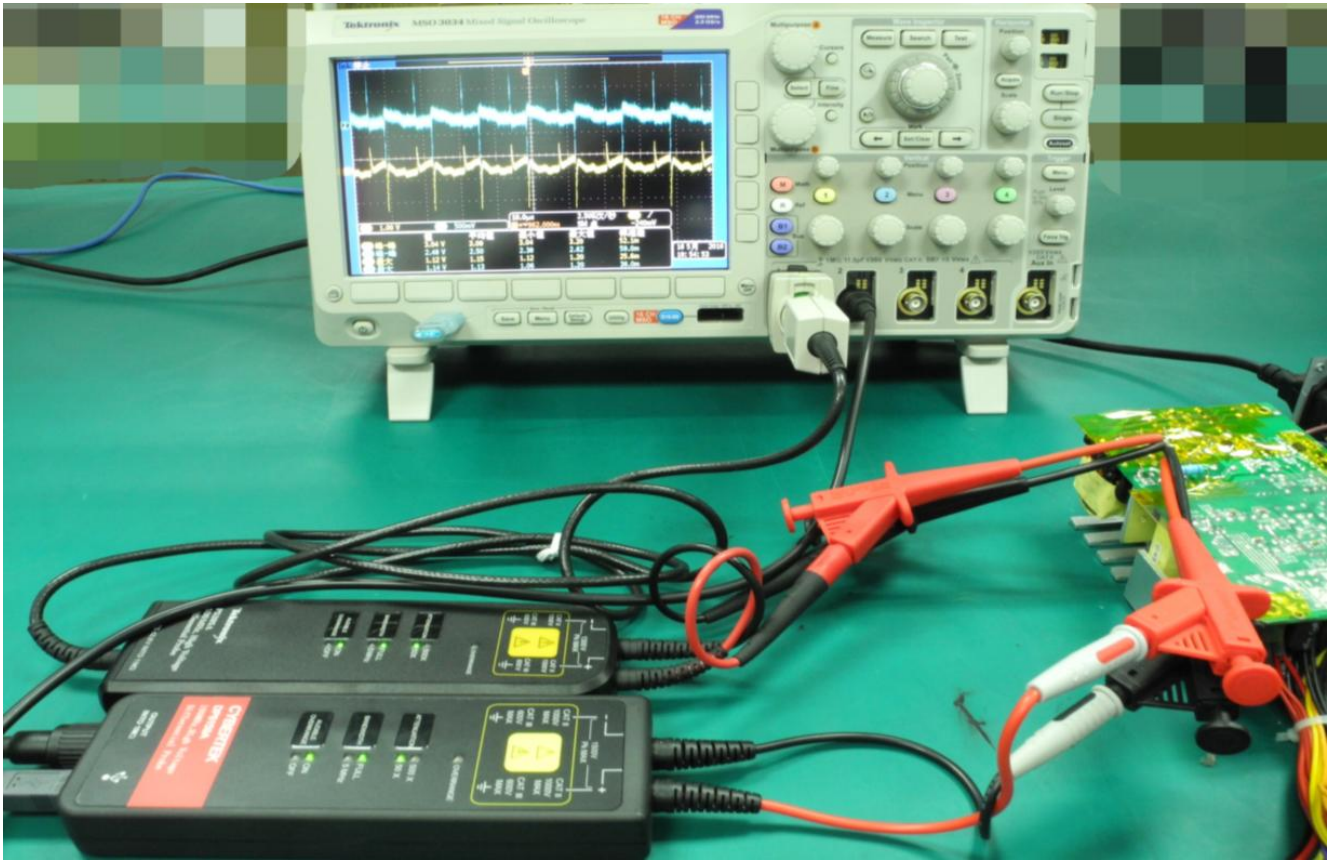
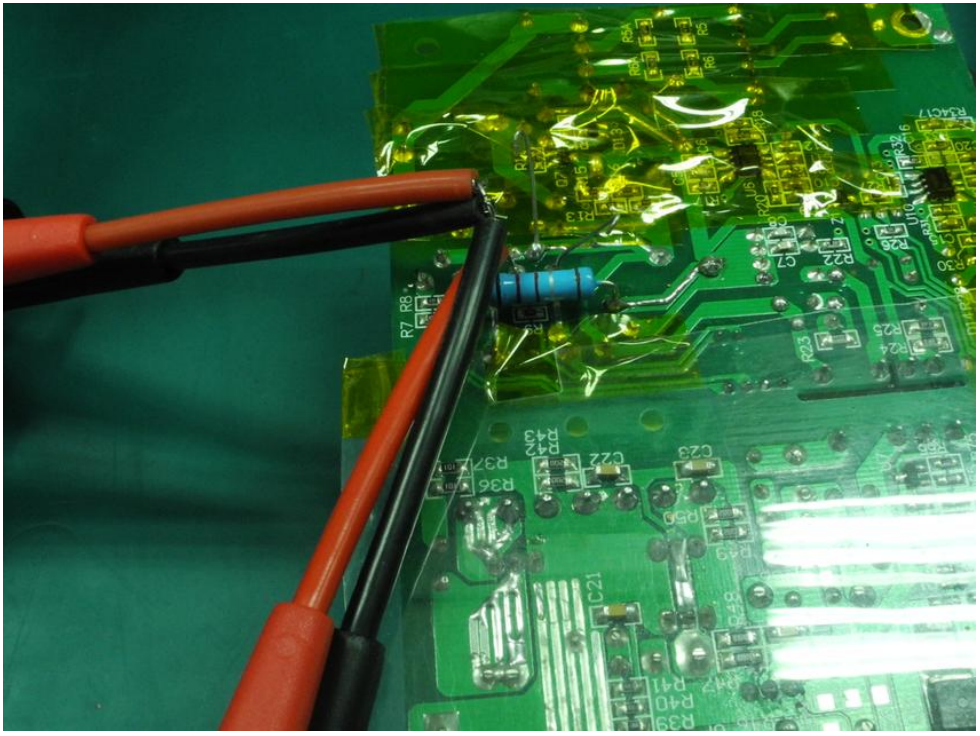
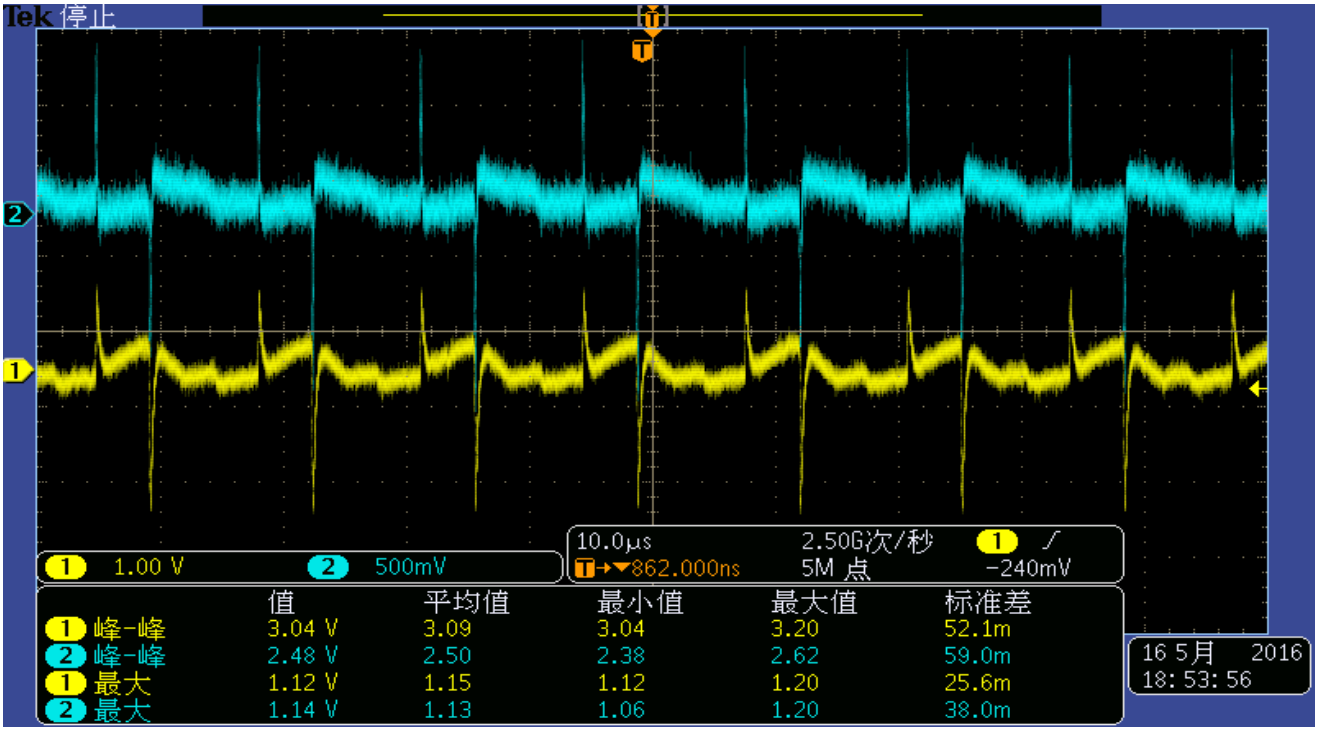
上図のとおり、差動プローブのコモンモード抑圧能力が十分でないため、チャンネル1のTEKのコモンモード信号出力のピークは3.04V、チャンネル2の知用は2.48Vでした。両者を比較すると、知用のプローブのほうがコモンモード特性に優れています。コモンモード信号は、実際の駆動波形の測定に影響します。図中のピークは高周波成分に影響し、試験は低周波成分に影響します。
駆動波形の実測
以下の実験は、下図の構成で実際に測定したGS波形です。
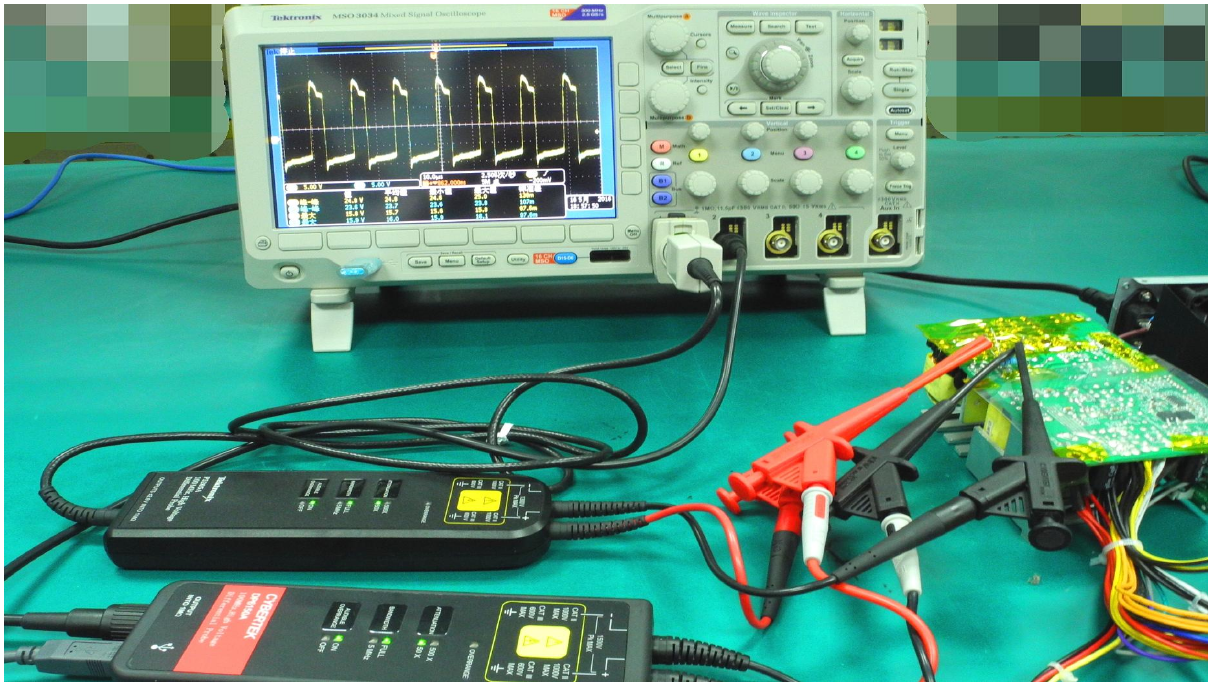
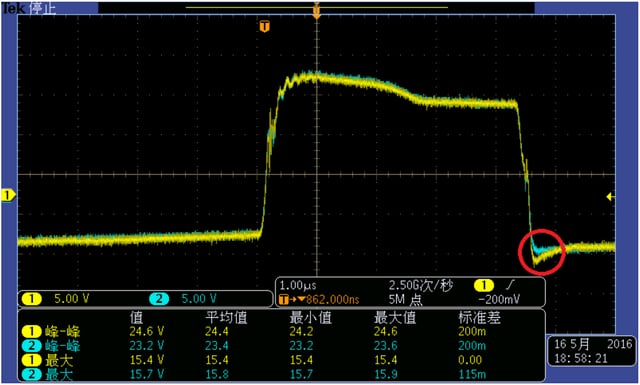
上図のとおり、赤丸の部分で2本のプローブの測定結果に差があり、これは主にコモンモードに起因します。前述のコモンモード実験から、ここでのひずみはコモンモードのピークによるものであり、DP6150Aのほうが実際の値に近いことがわかります。CMRRはメーカーによって異なるため、この方法でプローブのCMRRを試験すれば、得られた駆動波形が実際の値に近いかどうかを判断できます。
まとめ
差動プローブは、フローティング測定と絶縁の要件を満たす、スイッチング電源の分野で最もよく使われるツールです。小信号を測定する際は、CMRRの優れたプローブを製造しているメーカーを選び、ツイストペアにするなど測定方法にも注意して、正確な測定を行う必要があります。CYBERTEKのDP6000シリーズは、ほとんどの測定要件に基本的に対応できます。