実験名
Hebb 学習則に基づく圧電セラミックアクチュエータの単一ニューロン適応ヒステリシス補償
研究方向
マイクロ・ナノ位置決め
実験内容
圧電セラミックアクチュエータのヒステリシス非線形性は、その動作精度を大きく低下させます。ヒステリシスは時変性と非対称性を持つため、モデル化と補償の難易度が高くなります。本実験では、単一ニューロン適応制御法を用いて圧電セラミックアクチュエータのヒステリシス非線形性を補償し、軌道追従性能の向上を図ります。
実験目的
ヒステリシス補償アルゴリズムの性能を検証します。
使用機器
dSPACE リアルタイム収録モジュール
動的ブリッジひずみ計
高周波パワーアンプ ATA-4052
実験手順
測定対象は Thorlabs 製の圧電セラミックドライバ PZS001 で、最大駆動電圧 100V で最大変位は 12.925μm です。ATA-4052 アンプで制御信号を増幅し、圧電セラミックドライバの駆動電圧とします。圧電セラミックドライバには抵抗ひずみゲージが4枚貼付されており、4ゲージのブリッジを構成しています。SDY2105 ブリッジアンプで圧電セラミックドライバの変形量を測定します。試験システムのハードウェア接続図を以下に示します。
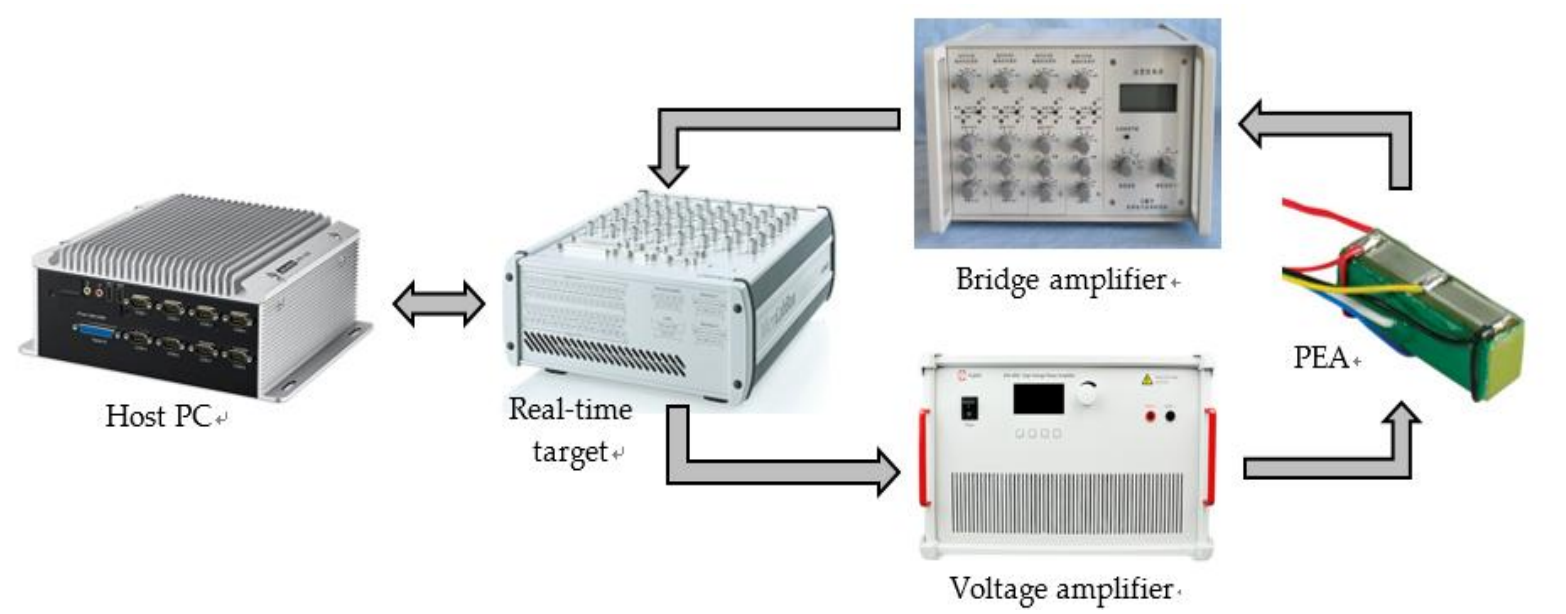
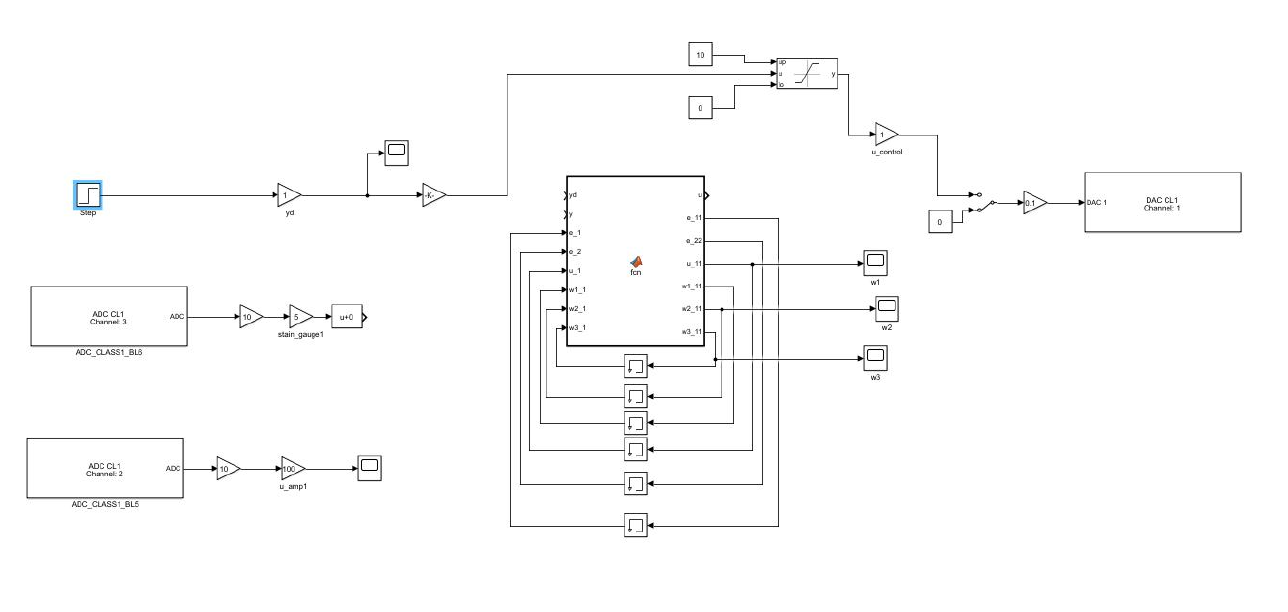
試験プログラムは Matlab/Simulink で作成し、dSPACE 社の Microlabbox リアルタイムコントローラで実行します。試験の流れは次のとおりです。まず制御プログラムで 0~10V の正弦波信号を生成します。この信号を増幅して圧電セラミックを往復動作させ、制御信号と変位信号を Microlabbox でリアルタイムに測定します。圧電セラミックの特性に基づいて単一ニューロン適応補償アルゴリズムを作成し、この装置でアルゴリズムの性能を試験します。
試験プログラムの Simulink コードを以下に示します。
実験結果
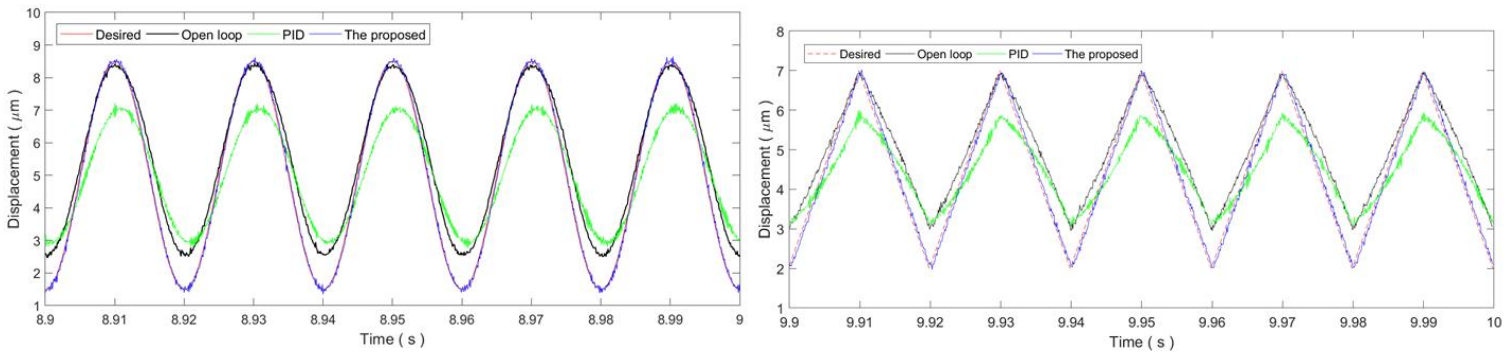
正弦波軌道と三角波軌道について、それぞれ制御アルゴリズムの追従効果を試験しました。正弦波軌道では、単一ニューロン適応補償アルゴリズムによりヒステリシス非線形性の影響を効果的に除去できました。従来の PID 制御と比べて適応性とロバスト性が高く、50Hz 以内の正弦波軌道に対してヒステリシス非線形性を良好に除去できます。三角波軌道でも同様の結果が得られました。実験結果を下図に示します。
アンプの役割
制御信号は微弱な電流で電圧範囲も 0~10V のため、圧電セラミックドライバを駆動するには不十分です。アンプで制御信号を増幅して駆動電圧を生成し、圧電セラミックを駆動します。