この記事では、オシロスコープの周波数帯域から観測できる立上り時間の下限を求める方法について解説します。
周波数帯域と立上り時間の換算
オシロスコープのデータシートには、周波数帯域が記載されています。この値は、その計測器で観測できる立上り時間の下限を決める数値でもあります。
周波数帯域とは
周波数帯域は、入力した正弦波の振幅が −3 dB に落ちる周波数として定義されています。すなわち、周波数帯域より高い周波数の信号が全く観測できないというのではなく、振幅が減少し正確な波形が測定できないという意味になります。
周波数帯域が観測波形に与える影響は、帯域制限機能(20 MHz)の ON と OFF によって確認できます(図1)。
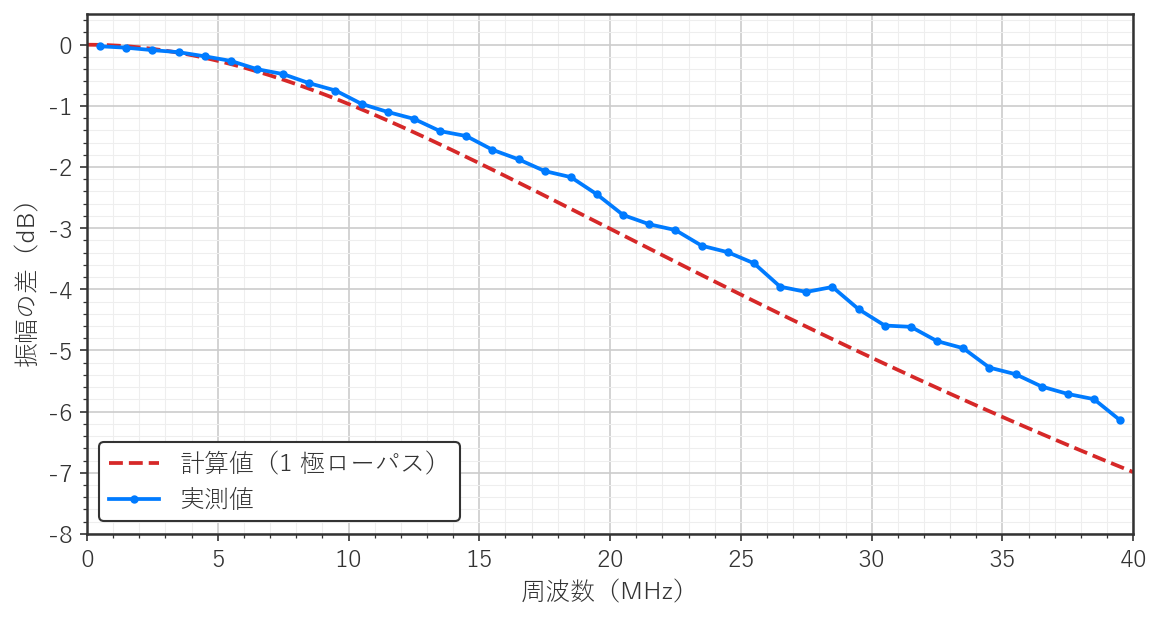
図1 帯域制限による振幅の差
この図は横軸が周波数、縦軸が帯域制限による振幅の差を示したもので、点線は理想的な 1 極ローパスフィルタの特性を計算値として示しています。
帯域制限 ON と OFF の振幅の差を表1 にまとめます。
表1 帯域制限による振幅の差(実測)

帯域制限 ON と OFF の振幅の差が 3 dB に達するのは 22 MHz 前後となっており、公称のカットオフ周波数 20 MHz とほぼ一致しています。
このカットオフ周波数の傾向は、オシロスコープ本体で規定されている周波数帯域に対しても全く同じです。
立上り時間への換算
立上り時間は、観測波形の振幅が 10 % から 90 % に達するまでの時間として定義されます。そして立上り時間 と周波数帯域 は、以下の関係で示されます。
SIGLENT SDS804X HD の周波数帯域は 70 MHz なので、この式へ代入すると観測できる立上り時間の下限が算出できます。
応答の形による係数の違い
ここでは周波数帯域と立上り時間の関係を示した式に用いられた 0.35 という係数の意味を考えます。
係数の導出
前提として、係数の 0.35 はすべての計測器に共通する定数ではなく、抵抗と容量 1 組のローパスフィルタ(1 極ローパス)の応答から導かれる値です。
1 極ローパスのステップ応答 は、抵抗 と容量 の積を時定数として次の式で表されます。
この応答が 10 % と 90 % に達する時刻の差が、立上り時間 です。
カットオフ周波数 は で、振幅が −3 dB に落ちる周波数、つまり周波数帯域 と同じものを指します。
ここで両者の積を係数 とおくと、 が 0.35 になるのは 1 極ローパスに固有の結果であることがわかります。
応答特性による違い
周波数帯域が同じ −3 dB でも、減衰傾度が急峻なフィルタほど時間領域での立上りが遅くなります(図2)。
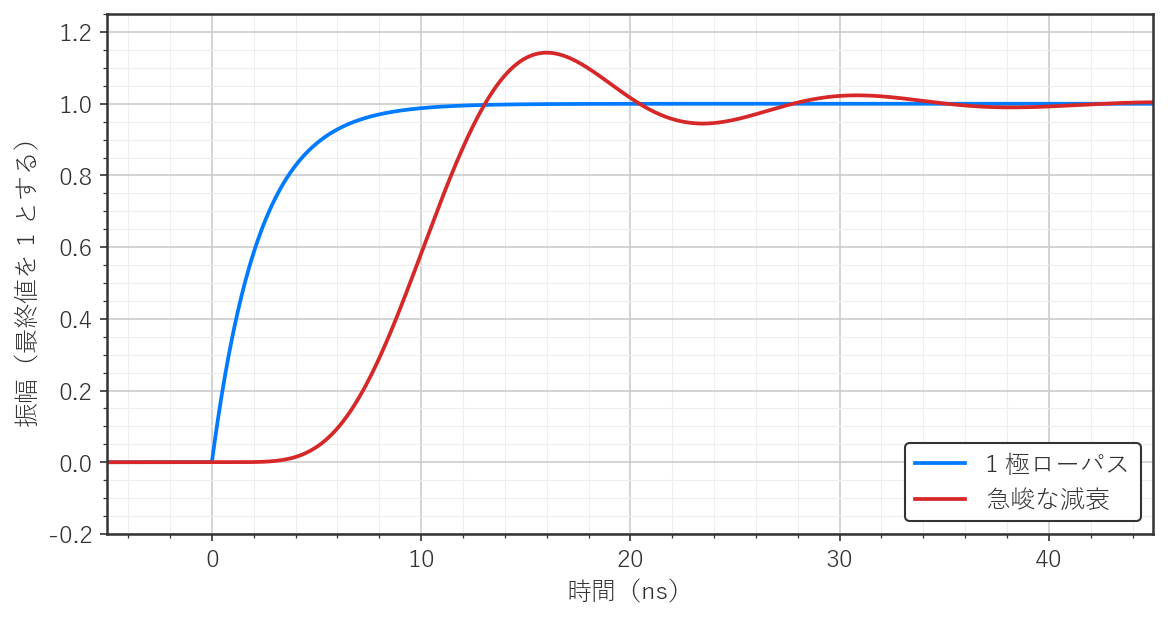
図2 1 極ローパスと急峻な減衰のステップ応答
現代のデジタルオシロスコープでは、応答をフラットに近づけるために係数 が 0.4〜0.5 に設計されています。エイリアシング防止のために、高い周波数の減衰を急峻にした高性能機では 0.45 のものもあります。
ここで を 0.45 と仮定すると、周波数帯域 70 MHz での立上り時間の下限は 6.4 ns となります。
これは を 0.35 で求めた 5.0 ns に対して 3 割長くなっており、立上り時間よりも応答特性を優先した結果と理解できます。
帯域制限の影響と判定手順
帯域制限は高周波ノイズの抑制に役立つ機能ですが、同時に高速信号の立上りを鈍らせてしまいます。ここではその影響と使用可否の判定手順を紹介します。
測定条件
信号源には SIGLENT SDG2042X を使用し、パルス波 500 kHz・デューティ 50 %・振幅 0.2 V で出力します。立上り時間の設定は 8.4 ns/20 ns/100 ns/200 ns の 4 パターンです。
信号の終端には T 分岐を使用し、一方に 50 Ω 終端器、もう一方にプローブを接続します。
オシロスコープは SIGLENT SDS804X HD を使用します。DC 入力・入力抵抗 1 MΩ・時間軸 500 ns/div とし、プローブ PB470 を減衰比 10x・スプリング接地で接続します。
帯域制限については OFF と 20 MHz の 2 パターンとします。
測定結果
まず立上り時間 8.4 ns の条件で、帯域制限による観測波形の違いを比較します(図3)。
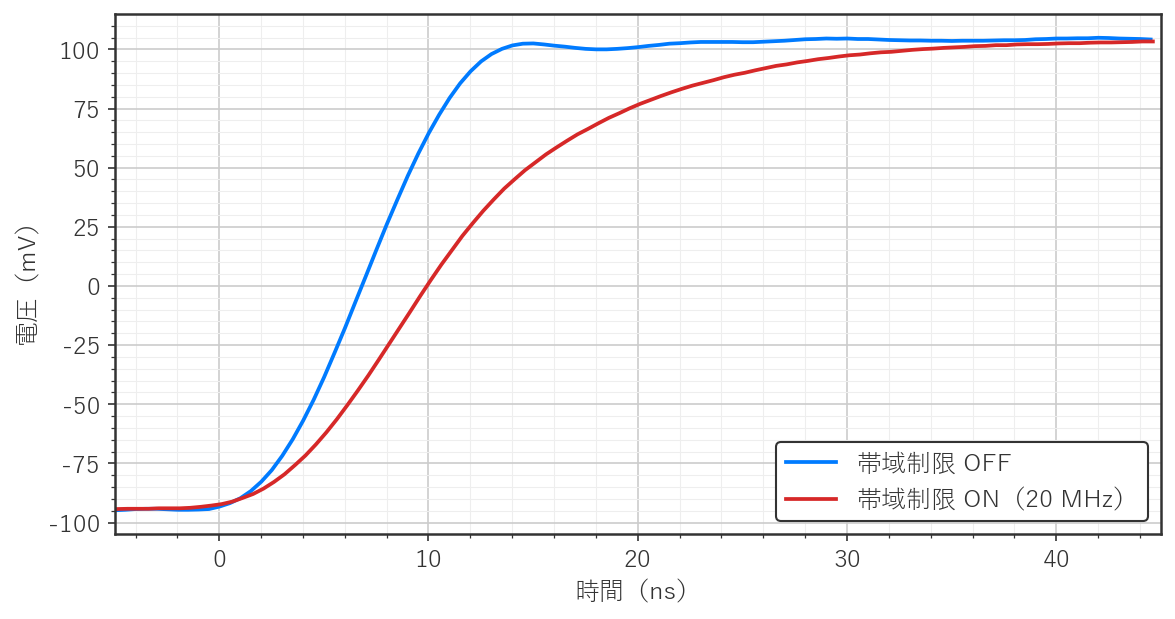
図3 帯域制限 ON/OFF の観測波形
ここでは帯域制限によって、観測波形の立上りが緩やかになっています。各条件の具体的な立上り時間は次のとおりです(表2)。
表2 帯域制限による観測波形の立上り時間の違い
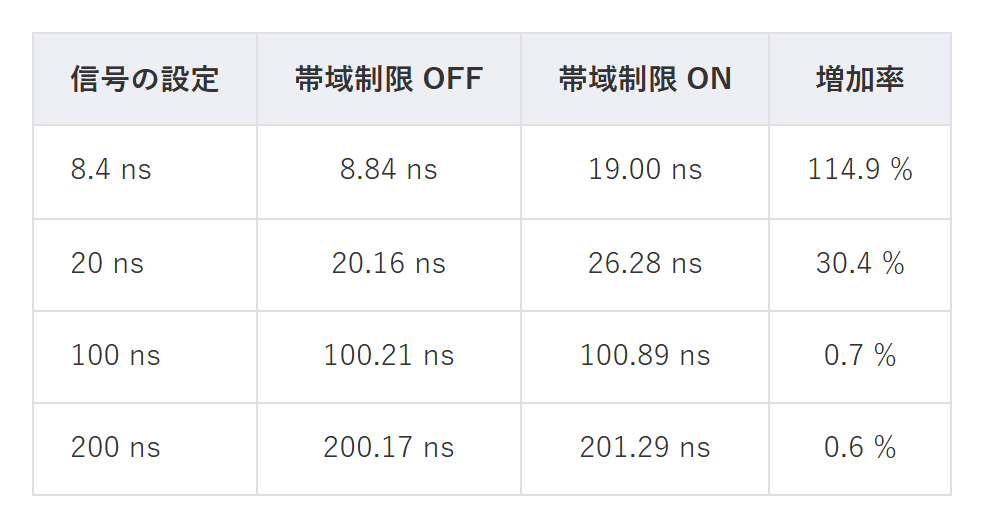
立上り時間が速い信号ほど帯域制限による影響が大きく、反対に遅い信号ではほとんど影響しないことがわかります。
鈍りの見積もり
ここから、帯域制限だけで決まる立上り時間 を算出できます。これは帯域制限が受け持つ 1 段分の立上り時間で、帯域制限を入れた測定では、どれだけ速い信号を入力しても観測波形の立上り時間はこの値を下回りません。
算出に使用するのは、立上り時間の合成の式です。各段が独立でガウス応答に近い場合、観測波形の立上り時間 は、経路にある各段の立上り時間 ・ の二乗和の平方根になります。
この式を逆に解き、帯域制限 ON の観測値 の二乗から OFF の観測値 の二乗を引いた値の平方根を求めます。
この にカットオフ周波数 20 MHz を掛けると、この測定系の係数 が求められます。
これは 1 極ローパスの 0.35 に近い値です。このことから、測定前でも をカットオフ周波数で割ることで、帯域制限による立上り時間の下限を見積もることができるといえます。
帯域制限の判定
帯域制限を入れてよいかは、立上り時間の増加をどこまで許すかで決まります。許容できる増加率を決めれば、測定できる信号の立上り時間の下限が求められます。
観測波形の立上り時間は、各段が独立であれば と の二乗和の平方根になるので、許容できる増加率を とすると、下限は次の式で表されます。
を 0.34、 を 20 MHz として計算した結果は以下のとおりです(表3)。
表3 許容できる増加率と測定できる立上り時間の下限(係数 $k$ = 0.34・カットオフ周波数 20 MHz)

増加を 2 % に収める場合、観測波形の立上り時間の下限は 85 ns で、(0.34 ÷ 20 MHz = 17 ns)の 5 倍です。測定系の立上り時間を測定対象の 1/5 以下に収めるという一般則は、これを基にしています。
カットオフ周波数が違う帯域制限でも、 が分かっていれば同じ式で下限を計算できます。カットオフ周波数が 2 倍になれば は半分になります。
この帯域制限機能が役立つのは、ノイズレベルの高い環境で遅い信号を測定するときです。特にパワーエレクトロニクス機器のロジック回路などは高調波ノイズが混入しやすいため、そうした場面では有効な手立てとなります。
この記事の続きを読むには無料会員登録またはログインが必要です。




 T&M
即納ストア